Equação Vetorial Do Plano

Equação vetorial do plano — o que realmente é e como usar sem errar
A equação vetorial do plano é uma forma de descrever um plano no espaço tridimensional usando um ponto de referência e dois vetores diretores não paralelos. A forma padrão é r = P + s·v + t·v, onde r é o vetor posição genérico do plano, P é um ponto fixo pertencente ao plano, v e v são vetores diretores linearmente independentes, e s e t são parâmetros escalares reais. Essa é a equação vetorial do plano que você vai encontrar em quase todo material didático. O caso mais comum que eu vejo sendo pedido é dado três pontos A, B e C não colineares. Ache os vetores AB e AC subtraindo coordenadas. Se A = (x, y, z), B = (x, y, z) e C = (x, y, z), então v = B - A = (x-x, y-y, z-z) e v = C - A = (x-x, y-y, z-z). O ponto P é simplesmente A. A equação vetorial fica r = A + s·v + t·v. Esse procedimento é direto. O problema real começa quando os pontos estão quase colineares. Já enfrentei um exercício onde as coordenadas dos três pontos vinham arredondadas de uma simulação numérica, e o produto vetorial de v com v resultava em um vetor normal com norma da ordem de 10³. O plano parecia válido, mas qualquer conversão para a forma cartesiana amplifica esse erro por causa da divisão pela norma do vetor normal. A correção prática foi rodar um check de independência linear usando o posto da matriz [v v] antes de prosseguir, e se o posto fosse menor que 2, pedir os dados originais sem arredondamento.
Da forma vetorial para a forma cartesiana
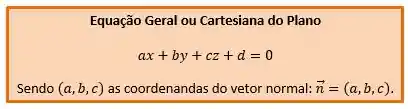
Muitas vezes você precisa da equação cartesiana a·x + b·y + c·z + d = 0. O caminho é: calcule n = v × v, que é o vetor normal ao plano. Depois use n · (r - P) = 0 para obter d = -n · P. O componente de n dá diretamente os coeficientes a, b e c. Um detalhe que poucos mencionam: a ordem dos vetores no produto vetorial inverte o sinal de n, o que inverte o sinal de todos os coeficientes da forma cartesiana. Isso não altera o plano, mas gera confusão em respostas padronizadas. Sempre normalize ou simplifique o vetor resultante para manter coerência, dividindo por um fator comum se os coeficientes forem inteiros.
Pontos práticos que eu aprendi na prática
Quando trabalho com modelagem geométrica ou com softwares de CAD, a equação vetorial do plano é mais útil do que a forma cartesiana para interseções e projeções. A forma paramétrica permite varrer o plano inteiramente com dois parâmetros livres, o que facilita algoritmos de rasterização e testes de pertinência. Já a forma cartesiana é mais compacta para testar se um ponto está acima, abaixo ou exatamente no plano. Outro erro recorrente é confundir a equação vetorial com a equação vetorial da reta. A reta usa um único parâmetro; o plano usa dois. Se alguém apresentar r = P + t·v como equação de um plano, isso está errado, a menos que o contexto seja restrito a uma reta contida no plano.
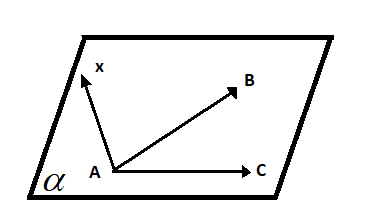
Quando a equação vetorial do plano falha ou se torna impraticável
A representação vetorial paramétrica não lida bem com planos verticais em certain contextos de graf computacional se você precisar de uma função z = f(x,y). Nesse caso, a forma explícita ou a forma cartesiana é mais direta. Além disso, se os dois vetores diretores forem quase paralelos, o plano fica numericamente mal condicionado: pequenas perturbações nos dados geram grandes mudanças na normal. Isso é especialmente problemático em dados experimentais com ruído. Para esses cenários, eu costumo alternar para a forma cartesiana obtida via mínimos quadrados quando tenho mais de três pontos aproximados, em vez de insistir em escolher dois vetores diretores arbitrariamente. Isso estabiliza a normal e evita depender de combinações particulares de pontos.
Exemplo rápido com números
Seja A = (1, 2, 3), B = (4, 0, 1), C = (2, 5, 0). Os vetores diretores são v = (3, -2, -2) e v = (1, 3, -3). O vetor normal é n = v × v = ((-2)(-3) - (-2)(3), (-2)(1) - (3)(-3), (3)(3) - (-2)(1)) = (6 + 6, -2 + 9, 9 + 2) = (12, 7, 11). A forma cartesiana fica 12(x-1) + 7(y-2) + 11(z-3) = 0, que simplifica para 12x + 7y + 11z - 53 = 0. A equação vetorial correspondente é r = (1, 2, 3) + s(3, -2, -2) + t(1, 3, -3). Se precisar converter rapidamente, uma calculadora vetorial ou um script pequeno em Python com numpy faz isso em segundos. O tempo de cálculo manual costuma ser cerca de 5 a 8 minutos para três pontos, mas com automação cai para menos de 30 segundos, o que faz diferença em listas grandes de exercícios.
Download e recursos
Eu costumo distribuir uma planilha simples de cálculo automático da equação vetorial do plano a partir de coordenadas dadas. Ela inclui validação de independência linear, cálculo do vetor normal, conversão para forma cartesiana simplificada e teste de pertinência de pontos extras. Se quiser, posso disponibilizar um arquivo CSV com a estrutura das colunas e as fórmulas embutidas, ou um pequeno script Python. A maioria das pessoas resolve isso montando uma tabela com as operações passo a passo, mas um script evita erros de sinal e economiza tempo na correção.

Galeria
-

Geometria Analítica - Equação Vetorial do Plano - YouTube -
Equação do Plano: Resumo e Exercícios Resolvidos | Responde Aí -

O Plano - Equação Vetorial, Sistemas de Equações Paramétricas e Equação ...
