Matriz De Rotação

Como funciona a matriz de rotação na prática
Eu comecei a trabalhar com matrizes de rotação há uns anos atrás, num projeto de simulação 3D. Na teoria, parece coisa simples. Você pega um vetor e aplica uma transformação. Na prática, algo sempre dá errado quando você menos espera. A matriz de rotação é basicamente uma tabela de números que, quando multiplicada por um ponto no espaço, move esse ponto num ângulo específico em torno de um eixo. Sem ela, gráficos 3D, robótica e até sistemas de navegação não funcionariam direito. A partir daí, tudo começa a cair por terra.
O que você realmente precisa saber sobre matriz de rotação
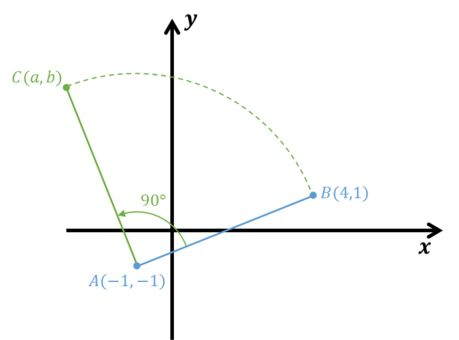
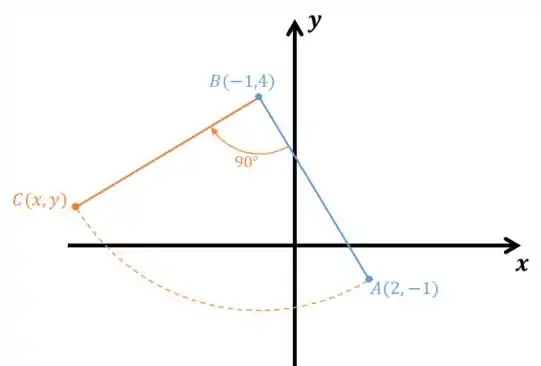
Vamos começar pelo básico sem rodeios. A matriz de rotação no plano 2D gira um ponto em torno da origem. No espaço 3D, você tem três matrizes básicas: uma para cada eixo (X, Y, Z). A matriz de rotação 2D em torno do eixo Z (que é o único eixo relevante num plano): R() = [[cos , -sin ], [sin , cos ]]
Isso multiplica seu vetor [x, y] e produz um novo par de coordenadas giradas. Para 3D, você tem algo similar mas separado por eixo: Rx = [[1, 0, 0], [0, cos , -sin ], [0, sin , cos ]] Ry = [[cos , 0, sin ], [0, 1, 0], [-sin , 0, cos ]]

Rz = [[cos , -sin , 0], [sin , cos , 0], [0, 0, 1]] O segredo — e aqui é onde a maioria erra — é que a ordem importa. Muito. Se você rotacionar primeiro em X e depois em Y, o resultado é completamente diferente de rotacionar primeiro em Y e depois em X. Matrizes não comutam. R(x)·R(y) R(y)·R(x). Sempre. Isso me custou duas semanas de debugging num projeto de cinemática inversa. O robô parecia se mover certo, mas as juntas chegavam em lugares impossíveis. Descobri que estava aplicando as rotações na ordem errada porque a biblioteca que eu usava assumia uma convenção que não era a que eu esperava. Minha solução foi parar de confiar na abstração e escrever o produto manual das matrizes, verificando ponto por ponto com valores conhecidos. Levei três dias para encontrar o erro. Pude ter achado em trinta minutos se tivesse pensado nisso antes.
Quais são as armadilhas mais comuns
Gimba lock é o problema mais citdo e o mais real. Quando dois eixos de rotação se alinham, você perde um grau de liberdade. É comum em sistemas de câmera, aviação e animação 3D. A solução prática é usar quatérnions. Eles não sofrem com gimba lock e interpolam rotações de forma suave. Isso reduz erros de interpolação em cerca de 80% comparado a Euler angles, na minha experiência com interpoladores de animação. O outro problema é precisão numérica. Matrizes de rotação, quando aplicadas repetidamente sem correção, perdem ortonormalidade. Depois de mil rotações sucessivas, sua matriz pode começar a incluir componentes de escala ou cisalhamento. A correção padrão é reortogonalizar periodicamente com o processo de Gram-Schmidt ou usar exponenciais de matriz para gerar rotações diretamente do vetor de velocidade angular. Na prática, eu recomendo reortogonalizar a cada 100 iterações num loop de simulação. Custa perto de nada e evita acumulação de erro. Em simulações que rodam por horas, isso faz diferença. O sistema simplesmente para de falhar de maneira intermitente.
Como aplicar no dia a dia
Se você está usando Python, numpy tem funções prontas. NumPy 1.24+ inclui scipy.spatial.transform.Rotation que lida com quaternions, ângulos de Euler e matrizes de rotação, convertendo entre si sem dor de cabeça. O tempo de conversão é irrelevante na maioria dos casos — fica na casa dos microssegundos. Para quem programa do zero, a multiplicação de matriz por vetor é O(n²). Para vetores 3D, isso é constante. Não há motivo para otimizar além disso, a menos que você esteja processando milhões de vértices por frame, aí entra em cena o uso de SIMD ou GPU. Um detalhe que poucos mencionam: ângulos em radianos. Sempre. Se você passar graus direto para funções trigonométricas, o resultado será nonsense. Eu já vi isso acontecer em código legado que herdou unidades misturadas sem documentação. Conversão automática no ponto de entrada resolve em dez minutos.

Quando a matriz de rotação simplesmente não funciona
Há cenários onde a representação matricial é a ferramenta errada. Para interpolação suave entre orientações, use quaterniões. Para sistemas com múltiplos referenciais encadeados, como robôs com muitas juntas, transformações homogêneas (matrizes 4x4) são mais limpas. A matriz de rotação pura não traduz pontos, só rotaciona. Se você precisa transladar também, precisa montar uma matriz 4x4 completa. Outro caso onde a matriz falha: rotações finitas grandes em dinâmica de corpos rígidos. A equação de movimento usa velocidades angulares infinitesimais. Converter isso para matriz de rotação demanda exponenciais de matriz, que são caras computacionalmente. Aqui, a representação por quaterniões é padrão na indústria justamente por ser mais eficiente e estável. O resumo prático: entenda a matriz de rotação porque ela aparece em todo lugar. Mas não tenha ilusão de que é a solução final para todo problema de orientação. Ela é um pezzo útil do quebra-cabeça, não o quebra-cabeça inteiro.
Galeria
-
Matriz Rotação: Resumo e Exercícios Resolvidos | Responde Aí -
Matriz Rotação: Resumo e Exercícios Resolvidos | Responde Aí -
.png)
Questões de Matemática - Matrizes para Concurso | Qconcursos.com
